动态演示
官方素材来源 ↗
先看看 MicroDuck 怎么动
下列影像为 MicroDuck 官方实拍素材,用于展示 DaddyDuck 对标的运动能力与步态风格。
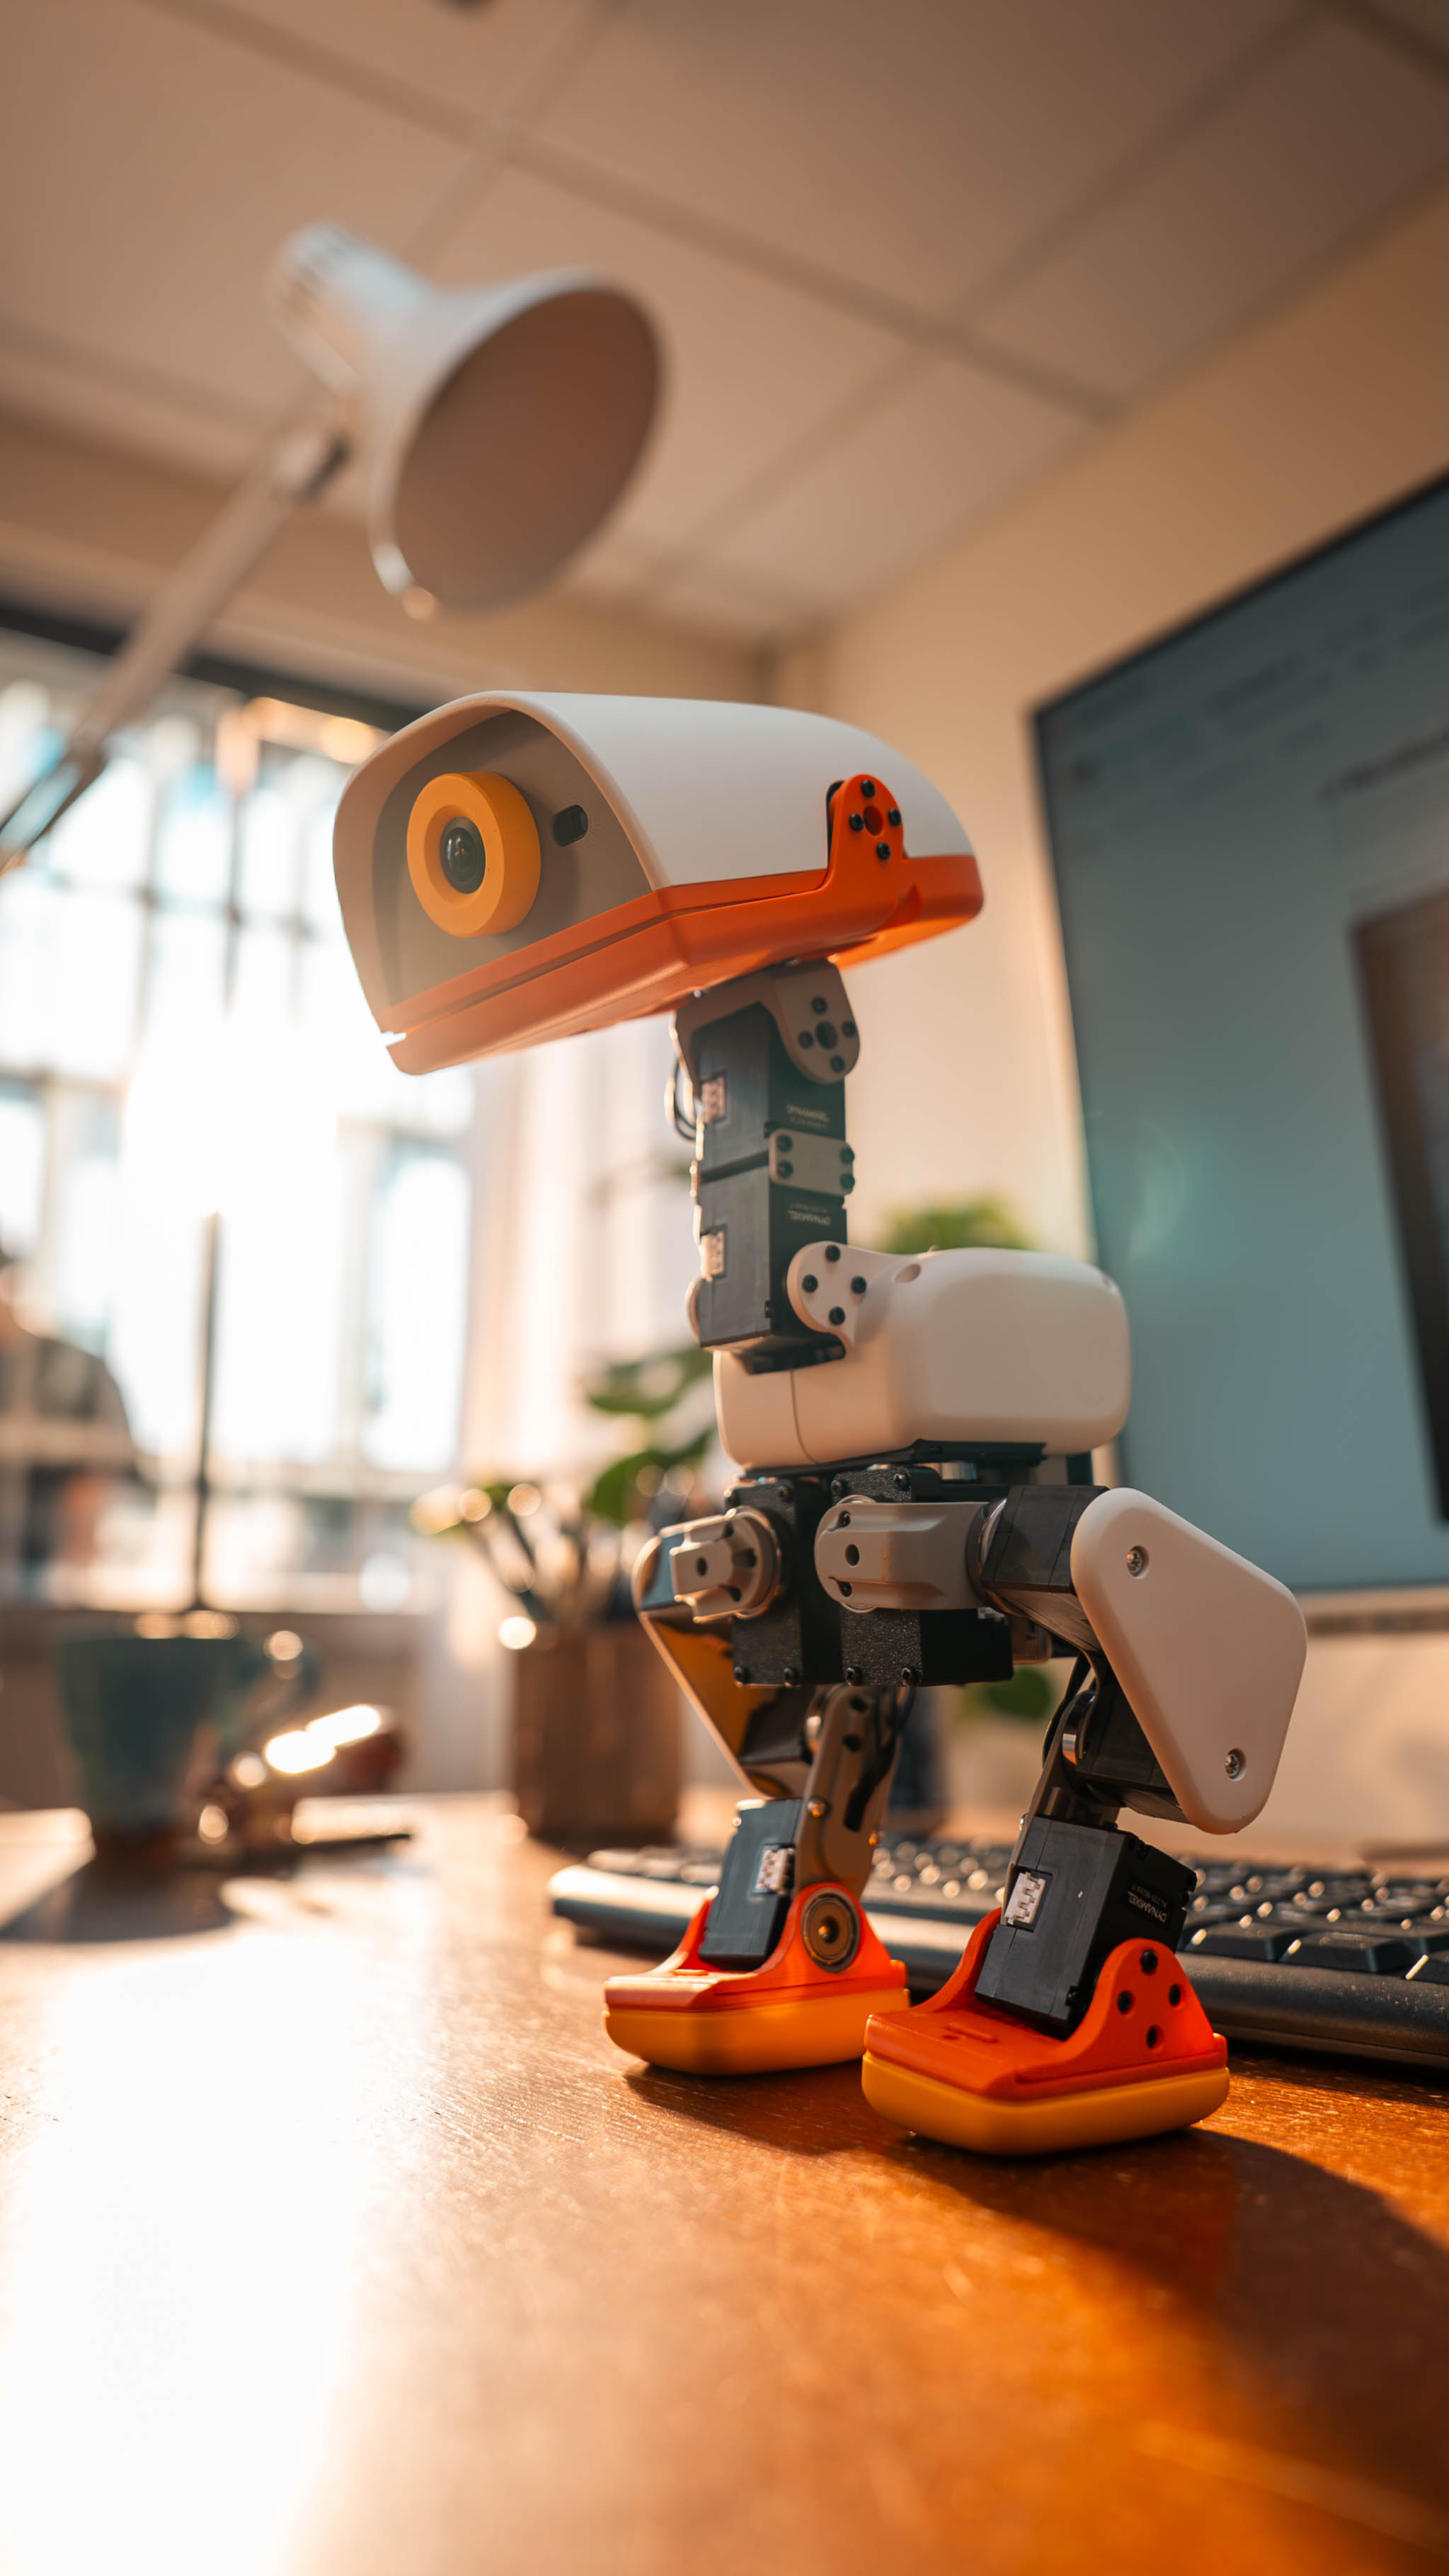
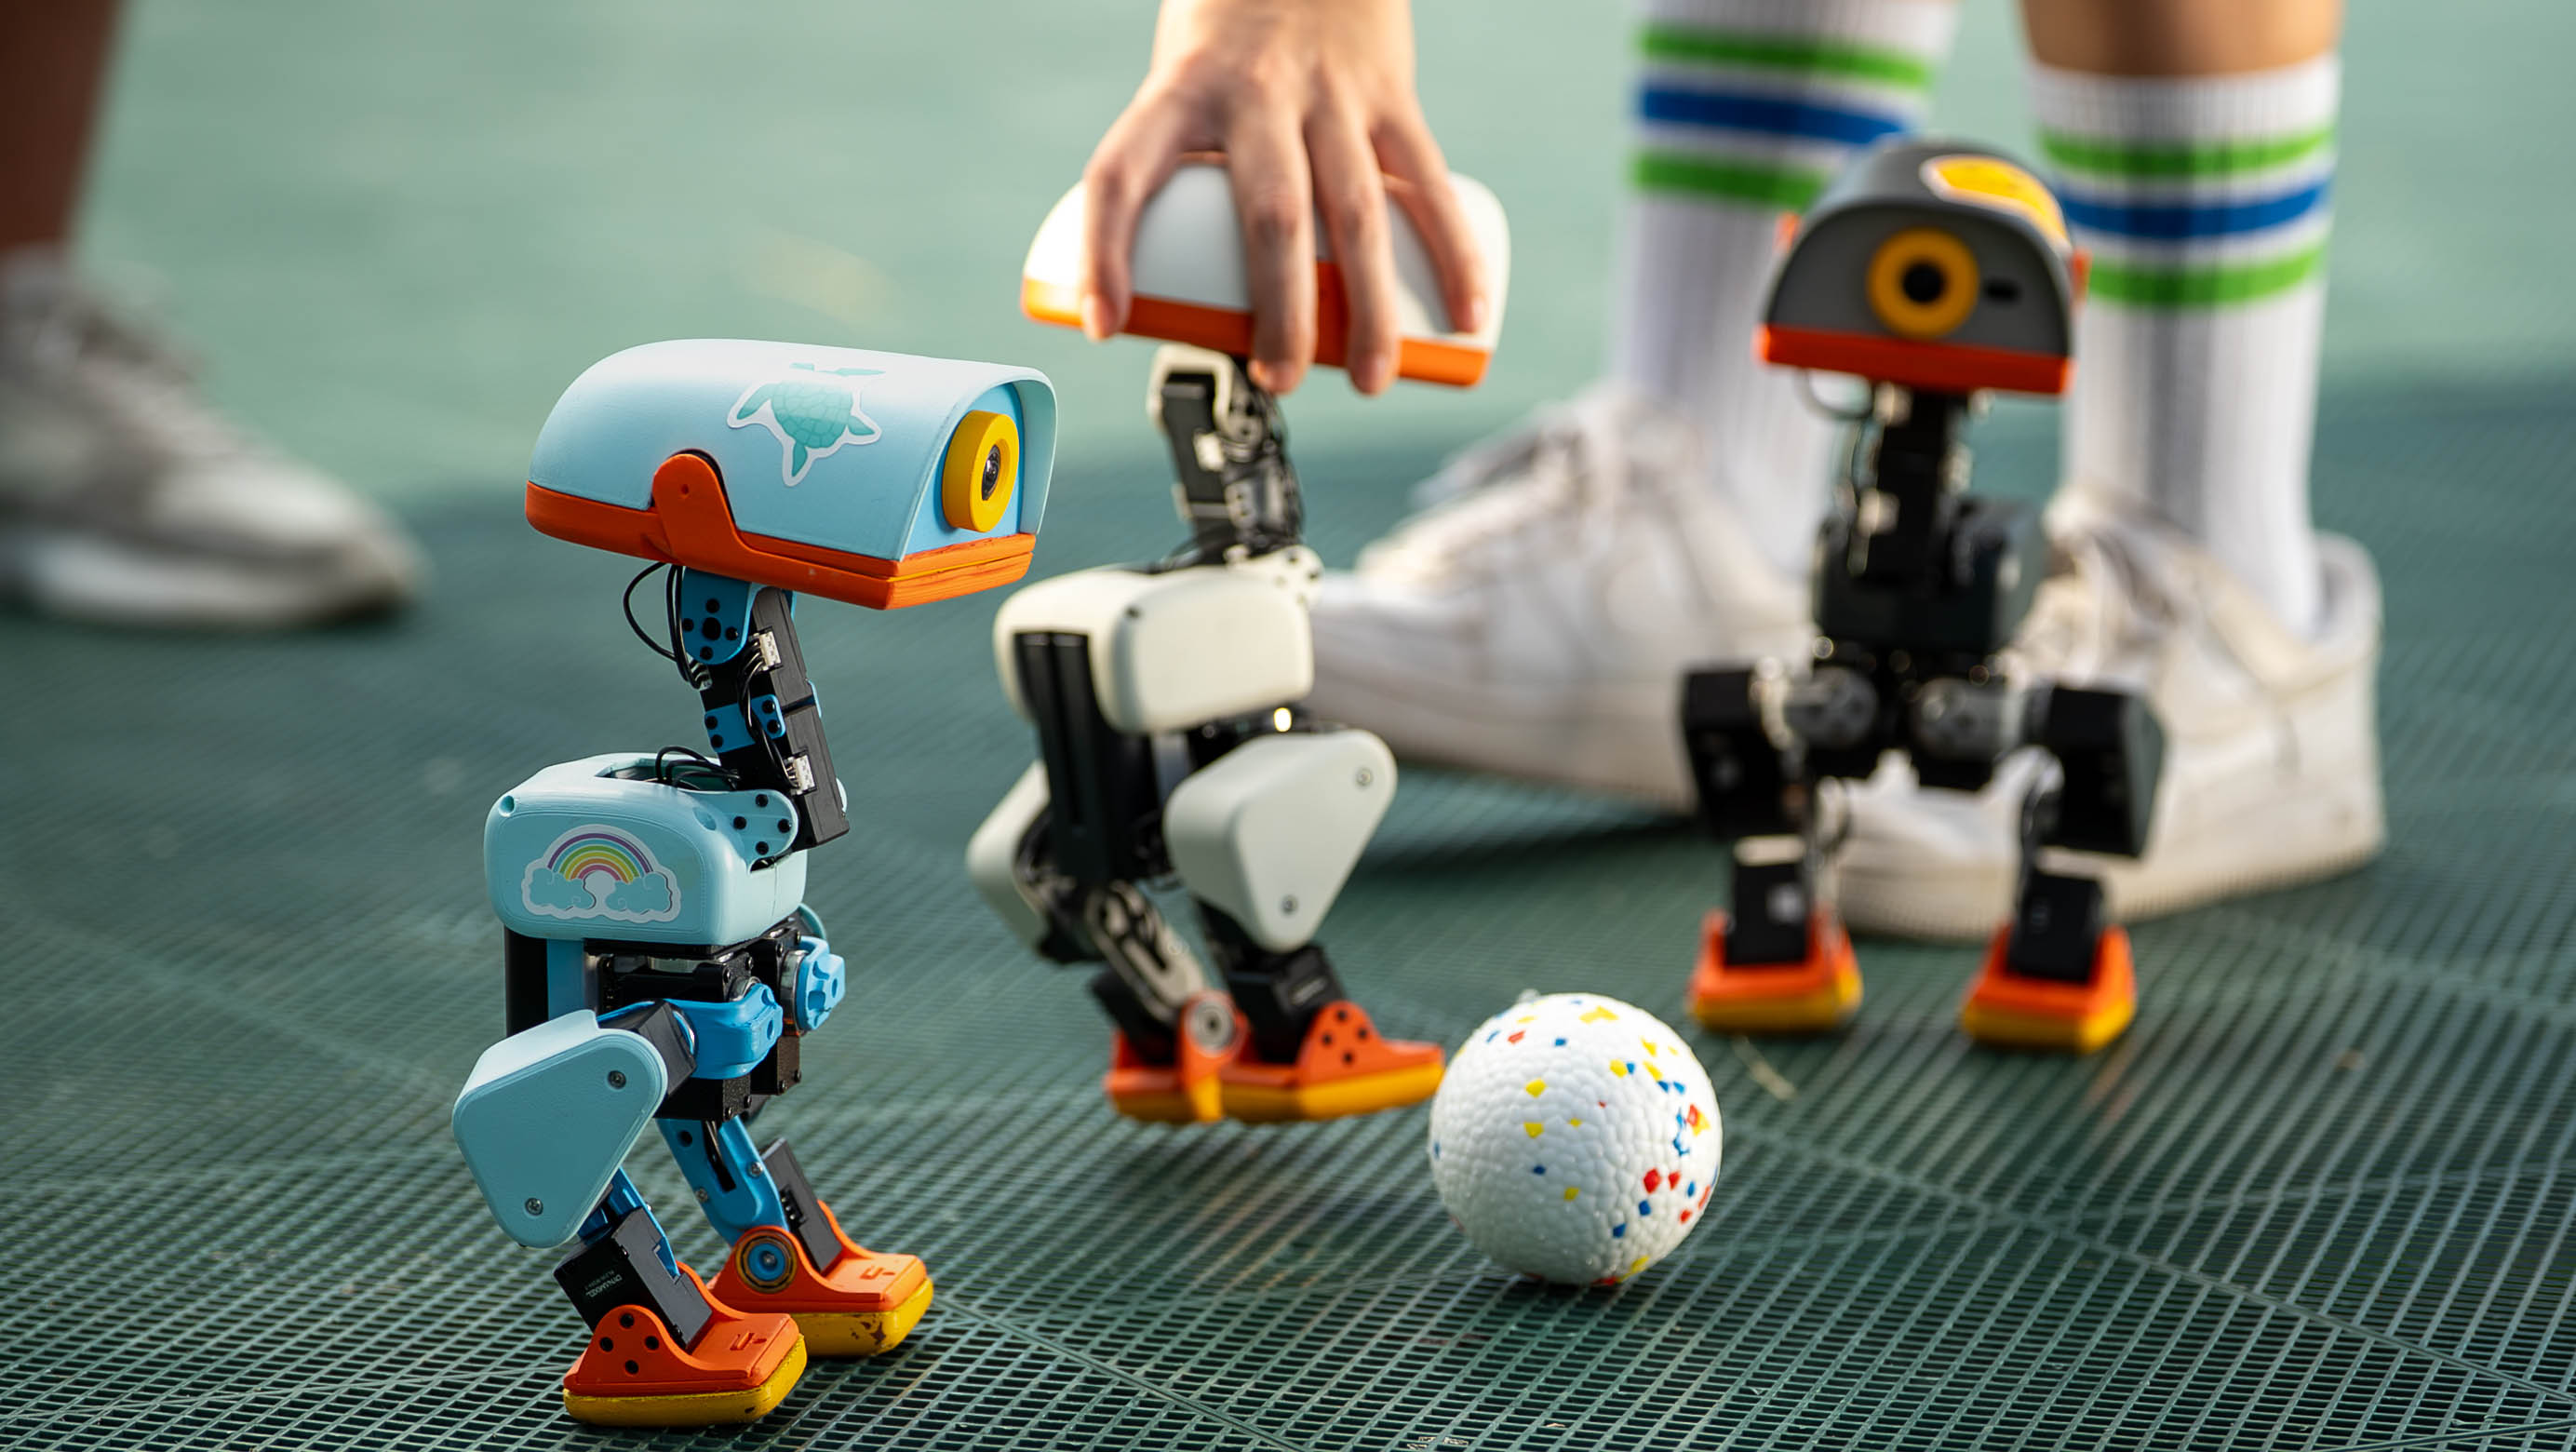
影像与产品名称版权归 Pollen Robotics 所有,本项目仅作技术参考与展示; 如需转载素材请遵循其 Press Kit 说明。
DaddyDuck 是一台面向 DIY 玩家的开源双足机器人:沿用 MicroDuck 的 15 自由度构型与 强化学习步态思路,把结构件、舵机、主控与传感器拆成一张可采购的 BOM 清单, 照着买、照着装,就能让家里多一只摇摇摆摆的小黄鸭。
DaddyDuck 不改核心构型,只把「难买的件」换成国内能直接下单的规格,让整机复刻成本和时间都可控。
双腿 12 个关节舵机 + 髋部 2 个大扭矩舵机 + 喙部 1 个微型舵机。
19 项物料、42 件零件,名称 / 数量 / 单价 / 小计 / 渠道一目了然。
PETG / PLA 打印即可,模型开放,打印失败可直接重打单件。
MuJoCo 里训练步态策略,再以 50 Hz 策略循环部署到实机。
下列影像为 MicroDuck 官方实拍素材,用于展示 DaddyDuck 对标的运动能力与步态风格。
影像与产品名称版权归 Pollen Robotics 所有,本项目仅作技术参考与展示; 如需转载素材请遵循其 Press Kit 说明。
单价为 2026 年 10 月国内电商参考价(含税、不含运费)。点击任意一行或「下单」都会直达商品页,在淘宝完成付款。商品清单由后台统一维护。
| 商品名称 | 数量 ↕ | 单价 ↕ | 小计 ↕ | 采购渠道 | |
|---|---|---|---|---|---|
| 合计(当前筛选) | 0 | ¥0.00 | 不含运费与打印耗材损耗 | ||
没有匹配的物料,换个关键词试试~
说明:价格为电商日常价,活动期可能更低;舵机批次存在批次差异,建议同型号一次买齐。表中「小计」= 数量 × 单价,由页面实时计算。
打印结构件、清丝、装轴承;按上方 BOM 下单并核对数量。
先装 12 个关节舵机做零位标定,再接髋部大扭矩舵机。
主控、IMU、ToF、摄像头固定到位,电源分区走线并做限流测试。
MuJoCo 训练 → 部署策略 → 实机 PID / 频率微调,让鸭稳定开步。
装完机之后的那些活儿——扫舵机 ID、读写位置环参数、中位校准、3D 姿态核对,ESP32 配网与烧录,都收在这里。
还没有账号?
登录后可查看历史订单,购买请直接点「下单」到淘宝页面完成。
提交后我们会联系你确认;实际购买也可直接点「去采购」到淘宝下单。